


- 신간도서
- 추천도서
- 국내분야별도서
- 시리즈도서
- 판매순위도서
- 해외도서
- 우수학술도서
- 할인도서

 북스토어 > 국내분야별도서 > 정보통신,전자,전기공학

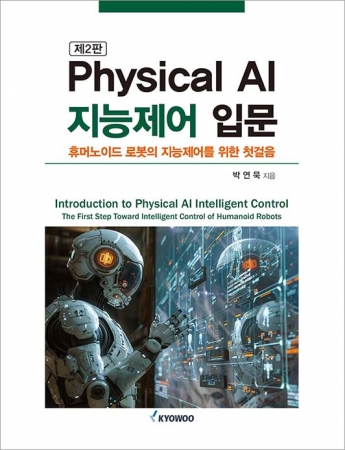
Physical AI 지능제어 입문(휴머노이드 로봇의 지능제어를 위한 첫걸음)
Detail View
X


- 목 차
- 책 소개
- 저자 소개
- 배송·교환·환불
- 구매후기
Ⅰ. 선형 행렬 부등식과 풀이법
1. 서론
2. 선형 행렬 부등식 개요
3. 선형 행렬 부등식 Problems 설명
4. 선형 행렬 부등식 Solvers 설명
5. 선형 행렬 부등식의 MATLAB 프로그램 구현
6. 선형 행렬 부등식 Solvers 예제
Ⅱ. Physical AI 지능제어 시스템 설계
1. 서론
2. 기초 이론
3. TS 퍼지 지능제어 시스템 설계 기법
4. TS 퍼지 지능제어 시스템 설계 예제
5. 맺음말
- 목 차
- 책 소개
- 저자 소개
- 배송·교환·환불
- 구매후기
이 책에서는 휴머노이드 로봇이 지능적으로 움직이는 데 필요한 Physical AI 지능제어
시스템(Physical AI intelligent control system)을 설계하는 이론적인 방법을 이해
하기 쉽도록 설명하고, Physical AI 지능제어 시스템을 MATLAB 프로그램으로 손쉽게
구현하는 실제적인 방법을 누구나 쉽게 따라 할 수 있도록 예제를 통해서 설명한다.
최근 휴머노이드 로봇이 퍼지 모델(Fuzzy model)이나 인공신경망 모델(Artificial
neural network model)을 이용하여 사람처럼 지능적으로 움직이는 정책(Policy)을
수립하고, 카메라로 물체의 영상을 촬영해서 인공신경망 모델(Artificial neural
network model)을 이용하여 물체를 인식하고 장애물을 회피하면서 자율적으로
움직이고, 휴머노이드 로봇의 손 역할을 하는 그리퍼(Gripper)나 로봇핸드(Robot
hand)가 물체를 잡아서 특정 위치로 운반하거나(Object pick and place), 물체를
분류하거나(Object classification), 물체를 정리정돈하거나(Object arrangement),
물체를 잡아서 조작하거나(Object manipulation), 물체를 잡아서 조립하거나
(Object assembly), 주변을 청소하는(Clean surroundings) 등의 연구가 활발히
진행되고 있다.
휴머노이드 로봇이 이러한 다양한 작업을 자율적으로 수행하려면, 무엇보다 휴머
노이드 로봇이 사람처럼 지능적으로 움직여야 하는데, 이 책에서는 휴머노이드 로봇이
지능적으로 움직이는 데 필요한 시스템을 Physical AI 지능제어 시스템으로 정의
한다.
이 책에서는 휴머노이드 로봇이 지능적으로 움직이는 데 필요한 Physical AI 지능
제어 시스템을 선형 행렬 부등식을 이용하여 이론적으로 설계하고, Physical AI 지능
제어 시스템을 MATLAB 프로그램으로 누구나 쉽게 구현하는 방법을 설명한다.
이 책은 Physical AI 지능제어 시스템에 관심이 있는 일반인뿐만 아니라 Physical
AI 지능제어 시스템을 연구하는 대학생과 그 응용 분야를 확대하려는 대학원생을
대상으로 이해하기 쉽도록 작성되었다.
이 책에 있는 Physical AI 지능제어 시스템 설계 예제는 MATLAB 프로그램으로
구현했고, 이 설계 예제에 대한 MATLAB 프로그램 소스코드(Source code)는
독자가 (주)교우 홈페이지에 있는 고객센터 도서자료실에서 내려 받아서 MATLAB
프로그램으로 Physical AI 지능제어 시스템을 쉽게 구현할 수 있도록 했다.
이 책에서 Physical AI 지능제어 시스템을 설계하기 위해 사용하는 이론적인 근간
은 선형 행렬 부등식(Linear Matrix Inequality: LMI)인데, 선형 행렬 부등식이라는
용어는 1972년에 벨기에의 수학자인 Jan Camiel Willems [1](1939년 9월 18일∼
2013년 8월 31일)에 의해 창안됐으며, 현재까지 다양한 분야에서 사용되고 있다.
선형 행렬 부등식을 사용하여 시스템 해석 및 설계를 하는 것이 실질적인 가치를
지니는 이유는 신뢰성 있고 효율적인 콘벡스(Convex) 최적화 기법(예로써, 이 책에서
설명할 LMI Control Toolbox [2]과 Robust Control Toolbox [3])에 의해 시스템
해석 및 설계 문제가 풀릴 수 있기 때문이다.
이러한 장점에도 불구하고 지금까지 국내에서 선형 행렬 부등식과 관련된 책뿐만
아니라 선형 행렬 부등식을 포함하는 문제를 풀 수 있는 효율적인 도구인 LMI
Control Toolbox [2]과 Robust Control Toolbox [3]를 사용하는 방법을 설명하는
책이 거의 없는 실정이다.
이러한 이유로 저자는 이 분야를 접하는 독자가 친숙하게 다가설 수 있도록 선형
행렬 부등식과 관련된 용어들과 LMI Control Toolbox [2]과 Robust Control
Toolbox [3]를 사용하는 방법을 알기 쉽게 설명한다. 더욱이, 이 책에서는 이러한
기본적인 내용을 설명한 후에, 독자가 선형 행렬 부등식을 이용하여 주어진 문제를
표현하고, 이를 LMI Control Toolbox [2]과 Robust Control Toolbox [3]로 푸는
방법을 알기 쉽게 설명하고자, 저자가 연구하고 있는 분야 중 하나인 TS(Takagi-
Sugeno) 퍼지 모델을 이용하는 Physical AI 지능제어 시스템 설계 분야에서 선형
행렬 부등식이 어떻게 사용되는지 설명한다. TS 퍼지 모델은 1985년에 일본의 공학
자인 Takagi와 Sugeno [10]에 의해 제안되었고, 비선형 시스템의 국소적인 선형
입출력 관계를 수학적으로 표현하는 퍼지 모델이다. TS 퍼지 모델에서 전체 시스템은
퍼지 IF-THEN 규칙들로 표현되는데, 이 모델의 각각은 서로 다른 상태 공간 영역
에서 국소 선형 상태 방정식으로 표현된다[10]. 그리고 TS 퍼지 모델을 이용하는
Physical AI 지능제어 시스템 설계 응용 예로써 유동체에 의한 혼돈 대류(Chaotic
convection)의 안정화 문제와 비선형 동적 시스템 제어 문제에서 많은 응용 예로
사용되고 있는 도립진자(Inverted pendulum)를 갖는 수레 시스템의 제어 문제를
고려한다.
이 책의 Ⅰ부에서 설명할 내용은 다음과 같다. 2장에서는 선형 행렬 부등식을 설명
하고 시스템 설계 분야에서 선형 행렬 부등식이 사용되는 응용 예를 설명한다. 3장
에서는 선형 행렬 부등식으로 표현되는 세 가지 문제를 설명한다. 4장에서는 세 가지
선형 행렬 부등식 문제에 대해 LMI Control Toolbox [2]과 Robust Control
Toolbox [3]에서 제공하는 Solver를 설명한다. 5장에서는 선형 행렬 부등식으로
주어진 조건식을 LMI Control Toolbox [2]과 Robust Control Toolbox [3]를
사용하여 프로그래밍하기 위해 사용되는 명령어를 설명한다. 6장에서는 선형 행렬
부등식 문제를 풀기 위한 Solver에 대한 예제를 제시한다.
이 책의 Ⅱ부에서 설명할 내용은 다음과 같다. 2장에서는 Physical AI 지능제어
시스템을 설계하기 위해 사용되는 TS(Takagi-Sugeno)퍼지 모델과 TS 퍼지 제어를
설명하고, TS 퍼지 시스템의 안정도 조건을 설명하며, 비선형 동적 시스템의 최적
안정화 제어기 설계 기법을 설명한다. 또한, 이 최적 안정화 제어기는 가중 함수(Cost
function)를 적절히 선택하면, 어떤 영역(Sector)에 속한 입력 불확실성(Input
uncertainties)에 대해 강인한 성질을 갖는다는 것을 설명한다. 3장에서는 TS 퍼지
모델에 대해 선형 행렬 부등식을 이용한 TS 퍼지 제어기 설계 방법을 설명한다.
그리고 TS 퍼지 모델을 이용한 Physical AI 지능제어 시스템의 설계 예제들을 설명
한다. 구체적으로, Edward Lorenz가 제시한 유동체에 의한 혼돈 대류(Chaotic
convection)의 안정화 문제와 도립진자(Inverted pendulum)를 갖는 수레 시스템의
제어 문제를 고려한다.
이 책의 Ⅲ부에서는 책에서 사용한 참고 문헌을 자세히 나열하여 독자가 참고 문
헌을 찾는 데 도움을 주고자 한다.
저자는 서울대학교 해동첨단공학관 휴머노이드 AI 로봇 센터(SNU Humanoid
AI Robot Center)에서 이 책을 집필하면서, 독자가 이 책을 통해서 Physical AI
지능제어 시스템을 쉽게 이해해서 Physical AI 지능제어 기능이 필요한 휴머노이드
로봇(Humanoid robot), 협동 로봇(Cooperation robot), 산업용 로봇(Industrial
robot), 자율주행 로봇(Autonomous mobile robot), 자율주행 모바일 매니퓰레
이터(Autonomous mobile manipulation robot), 서비스 로봇(Service robot),
자율주행 자동차(Autonomous car), 자율주행 비행체(Autonomous flight vehicle)
등 많은 분야에 적용하기를 바란다.
2026년 6월 9일
박연묵(Yonmook Park)
공학박사(Ph.D)
교수(Industry-Academia Cooperation Professor)
서울대학교 공과대학 공학연구원
https://www.linkedin.com/in/yonmookpark/
- 목 차
- 책 소개
- 저자 소개
- 배송·교환·환불
- 구매후기
박연묵(Yonmook Park)
고려대학교 제어계측공학과 공학사 졸업
고려대학교 정보공학과 제어계측전공 공학석사 졸업
한국과학기술원(KAIST) 기계공학과 항공우주공학전공 공학박사 졸업
매사추세츠공과대학교(MIT) 기계공학과 방문연구원(Visiting Scientist)
現) 서울대학교 공과대학 공학연구원 교수(Industry-Academia Cooperation Professor)
- 목 차
- 책 소개
- 저자 소개
- 배송·교환·환불
- 구매후기
반품/교환 안내
상품 설명에 반품/교환 관련한 안내가 있는 경우 그 내용을 우선으로 합니다.(업체 사정에 따라 달라질 수 있습니다.
반품/교환 방법 |
홈 > 고객센터 > FAQ "반품/교환/환불" 안내 참고 또는 전화문의 |
반품/교환 가능기간 |
반품가능기간은 배송을 받으시고 7일안에 해주셔야 가능하며, 반품 도서 상태 확인 후 주문건에 대한 취소 및 환불처리가 진행됩니다. |
반품/교환 비용 | 변심 혹은 구매착오의 경우에만 반송료 고객 부담 (별도 지정 택배사 없음) |
반품/교환 불가사유 |
▪ 소비자의 책임 사유로 상품 등이 손실 또는 훼손된 경우 ▪ 소비자의 사용, 도서의 랩핑(포장) 개봉에 의해 상품 등의 가치가 현저히 감소한 경우 (상품 포장을 개봉했을 경우 반품/교환이 되지 않습니다.)
|
A/S 안내 | ▪ 상품의 불량에 의한 반품, 교환, A/S, 환불, 품질보증 및 피해보상 등에 관한 사항은 소비자 분쟁해결기준 (공정거래위원회고시)에 준하여 처리됨 ▪ 대금 환불 및 환불지연에 따른 배상금 지급 조건, 절차 등은 전자상거래 등에서의 소비자 보호에 관한 법률에 따라 처리함 |
- 목 차
- 책 소개
- 저자 소개
- 배송·교환·환불
- 구매후기


구매 후기more +

-
수화통역의 기초
- ★★★★★
- 도서 자료실에서 동영상 다운 받으라는데 도서 자료실이 어디 있나요?ㅠ
- dyblue86852025.12.05
이벤트more +

- 공지사항
- NEWS
- 당첨발표
- 필독 | 해답요청하시는 분들께16.05.09
- 2015년 교우사의 새로운 "브랜드" 탄생!!!15.02.27
- 교우사 페이스북 오픈 (친구맺어주세요.)15.02.05
- YTN 사이언스 채널 수학강연쇼<수다학> 건국대학교 수학과 장경윤 교수의 암산이 아닌 계산기로 하는 초중등 수학 학습법15.01.27
- ** 쇼핑몰 북스토어 오픈 **14.07.23
- 바보엄마 12화14.01.03
CUSTOMER SERVICE CENTER
고객센터
02-925-2861
상담시간 : Am 10 : 00 ~ Pm 16 : 00
(토, 일, 공휴일 휴무)
점심시간 : Pm 12 : 00 ~ Pm 13 : 00
|
|||||||||||||||


